VR360 da emisferico a equirettangolare
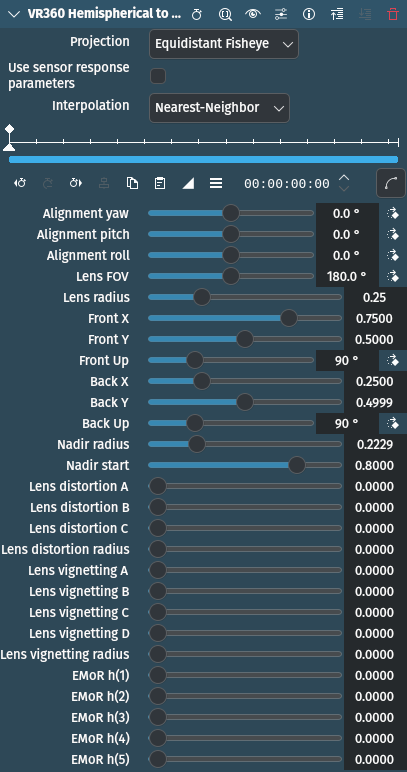
Descrizione
Questo effetto/filtro converte un fotogramma video con due immagini emisferiche in un singolo fotogramma equirettangolare.
L’estensione presuppone che entrambi gli emisferi siano nel fotogramma. Se hai una videocamera come la Garmin Virb360 che produce due video, uno per ciascuna videocamera, devi innanzitutto convertirli in un unico filmato affiancandoli, ad esempio utilizzando ffmpeg (puoi anche aggiungere dei parametri per ottenere un output senza perdita di dati e solo intra, in modo da facilitare il montaggio):
ffmpeg \
 -i left.mp4 \
 -i right.mp4 \
 -filter_complex hstack \
 output.mp4
Parametri
Parametro |
Valore |
Descrizione |
|---|---|---|
Proiezione |
Selezione |
Il tipo di proiezione a occhio di pesce. Attualmente sono supportati solo quelli equidistanti, come Ricoh Theta e Garmin Virb360. |
Utilizza i parametri di risposta del sensore |
Interruttore |
Attiva per utilizzare i parametri di risposta del sensore (vedi i parametri EMoR h(x) riportati di seguito) |
Interpolazione |
Selezione |
Determina il metodo di campionamento |
Allineamento: Imbardata / Beccheggio / Rollio |
Intero |
Regola la rotazione lungo gli assi Z (imbardata), X (beccheggio) e X (rollio) per compensare le differenze di allineamento |
CDV della lente |
Intero |
Campo di vista del singolo emisfero in gradi |
Raggio della lente |
Virgola mobile |
Il raggio del cerchio dell’immagine, come frazione della larghezza del fotogramma (ad esempio 0.25 = 25% di 1920) |
Fronte X / Y |
Virgola mobile |
Definisce il centro dell’immagine della videocamera frontale. X è espresso come frazione della larghezza dell’immagine, Y come frazione dell’altezza dell’immagine. |
Fronte SU |
Intero |
Definisce la direzione «verso l’alto» nell’immagine in gradi, contando in senso orario a partire da una direzione verso il bordo superiore |
Dietro X / Y |
Virgola mobile |
Definisce il centro dell’immagine della videocamera posteriore. X è espresso come frazione della larghezza dell’immagine, Y come frazione dell’altezza dell’immagine. |
Dietro SU |
Intero |
Definisce la direzione «verso l’alto» nell’immagine in gradi, contando in senso orario a partire da una direzione verso il bordo superiore |
Raggio / Inizio nadir |
Virgola mobile |
Regola il nadir della videocamera se nell’immagine sono visibili parti della videocamera o dell’attrezzatura |
Distorsione della lente A / B / C |
Virgola mobile |
Parametri di correzione della distorsione della lente. I primi tre parametri sono gli stessi di Hugin. |
Raggio distorsione della lente |
Virgola mobile |
Parametri per la correzione della distorsione della lente. Se si utilizzano i parametri di Hugin, il raggio deve essere impostato sul valore (0,5 * min(larghezza immagine, altezza immagine) / larghezza immagine). Per un’immagine emisferica doppia con rapporto 2:1, il valore sarebbe 0,25. |
Vignettatura della lente A / B / C / D |
Virgola mobile |
Parametri per la correzione della vignettatura della lente. I primi quattro parametri sono gli stessi di Hugin, e corrispondono ai parametri dell’immagine Va , Vb , Vc , e Vd. |
Raggio vignettatura della lente |
Virgola mobile |
Se si utilizzano i parametri Hugin, il raggio deve essere impostato sul valore (0,5 * diagonale dell’immagine / larghezza dell’immagine) Per un’immagine emisferica doppia con rapporto 2:1, il valore sarebbe 0,5590. Utilizza il parametro A per ridimensionare l’effetto ed evitare la sovraesposizione delle luci. |
EMoR h(1 / 2 / 3 / 4 / 5) |
Virgola mobile |
Parametri di risposta del sensore. I parametri EMoR h(x) corrispondono ai parametri Ra - Re di Hugin relativi alle lenti. Se per la correzione della vignettatura utilizzi i valori derivati da Hugin, dovresti utilizzare anche questi parametri, poiché la correzione della vignettatura di Hugin presuppone che la risposta del sensore sia stata corretta. |
Sono disponibili le seguenti voci di selezione:
Proiezione
Occhio di pesce equidistante |
predefinito |
Interpolazione
Nearest-Neighbor |
predefinito |
Bilineare |